01 / 项目档案
从问题、方法到可验证结果。
每个项目都围绕真实问题展开,以可复现的方法与证据交付可验证的改进。
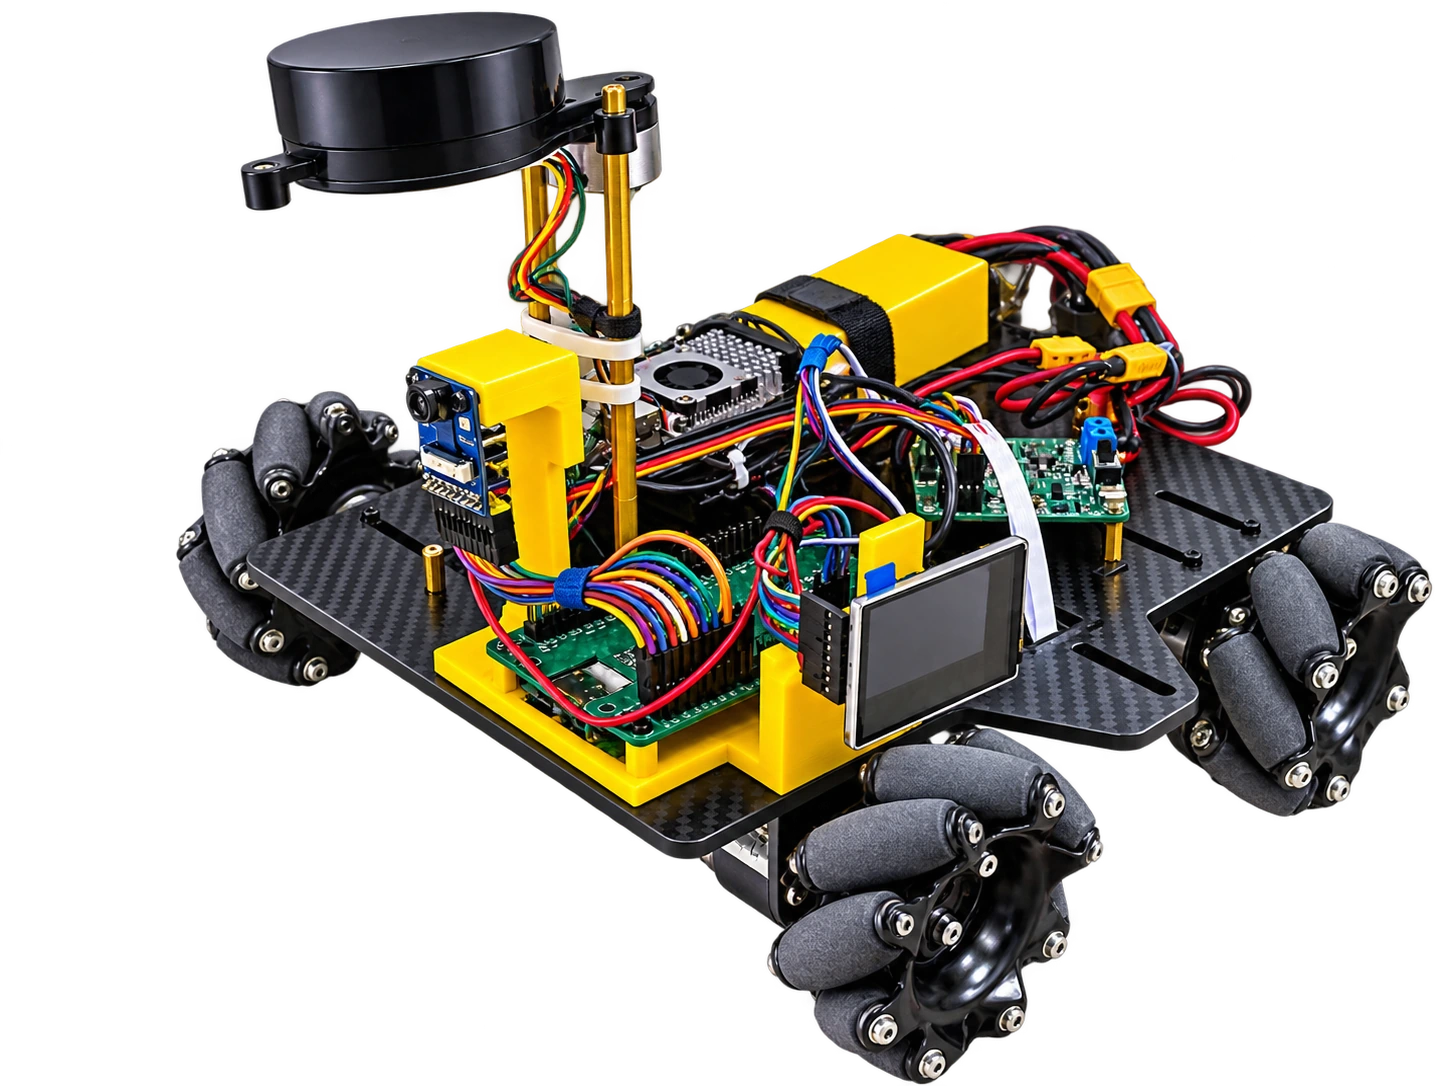
系统结构与证据图
RA8P1 · Ethos-U55 · Raspberry Pi 5 · ROS2 Humble · Cartographer · AMCL · Nav2 · STM32 · Computer Vision · Knowledge Distillation · INT8 Quantization · Edge AI茶巡智瞳:基于端侧AI与ROS2异构协同的茶园自主巡检系统
面向茶园自主巡检的端侧视觉与移动机器人系统,协同 RA8P1 视觉端、树莓派5 ROS2 导航和 STM32 实时控制。
- 我的角色
- 队长;负责算法、端侧 AI、ROS2 系统搭建与系统集成。
- 核心问题
- 如何在资源受限的端侧设备上完成视觉感知,并与 ROS2 导航和实时控制接口协同?
- 方法
- RA8P1 + Ethos-U55 端侧视觉;树莓派5运行 ROS2 Humble、Cartographer、AMCL、Nav2;STM32承担实时控制。
- 关键结果
- 当前记录:113,629 Parameters、2.696 M MAC、EdgeScore 90.64。视觉结果、机器人位姿与语义地图接口仍待联调。
项目 PROJECT
3 项记录
负责人;负责总体方案设计、数据预处理、模型构建与训练、蒸馏/剪枝策略、消融与对比实验、项目结题。
PyTorch, Computer Vision, Knowledge Distillation, Model Compression, Progressive Pruning, Re-parameterization, Edge AI
项目级别为国家级,项目主持人刘金润,结题时间为 2026-06-18,验收等级为合格。关联成果包括水稻病害检测相关第一发明人专利。
个人开发与实验项目;负责 CNN 训练评估、桌面 GUI、Flask Web 服务及 Linux/RA6M5 部署链路。
PyTorch, CNN, Computer Vision, Tkinter, Flask, Linux, RA6M5, Edge AI, USB Camera
GitHub 记录 8 类分类、87 张评估图片、Top-1 准确率 79.31% 和 CPU 平均单图推理耗时 3.25 ms;这些是已有评估快照,不代表所有数据的重新评测。